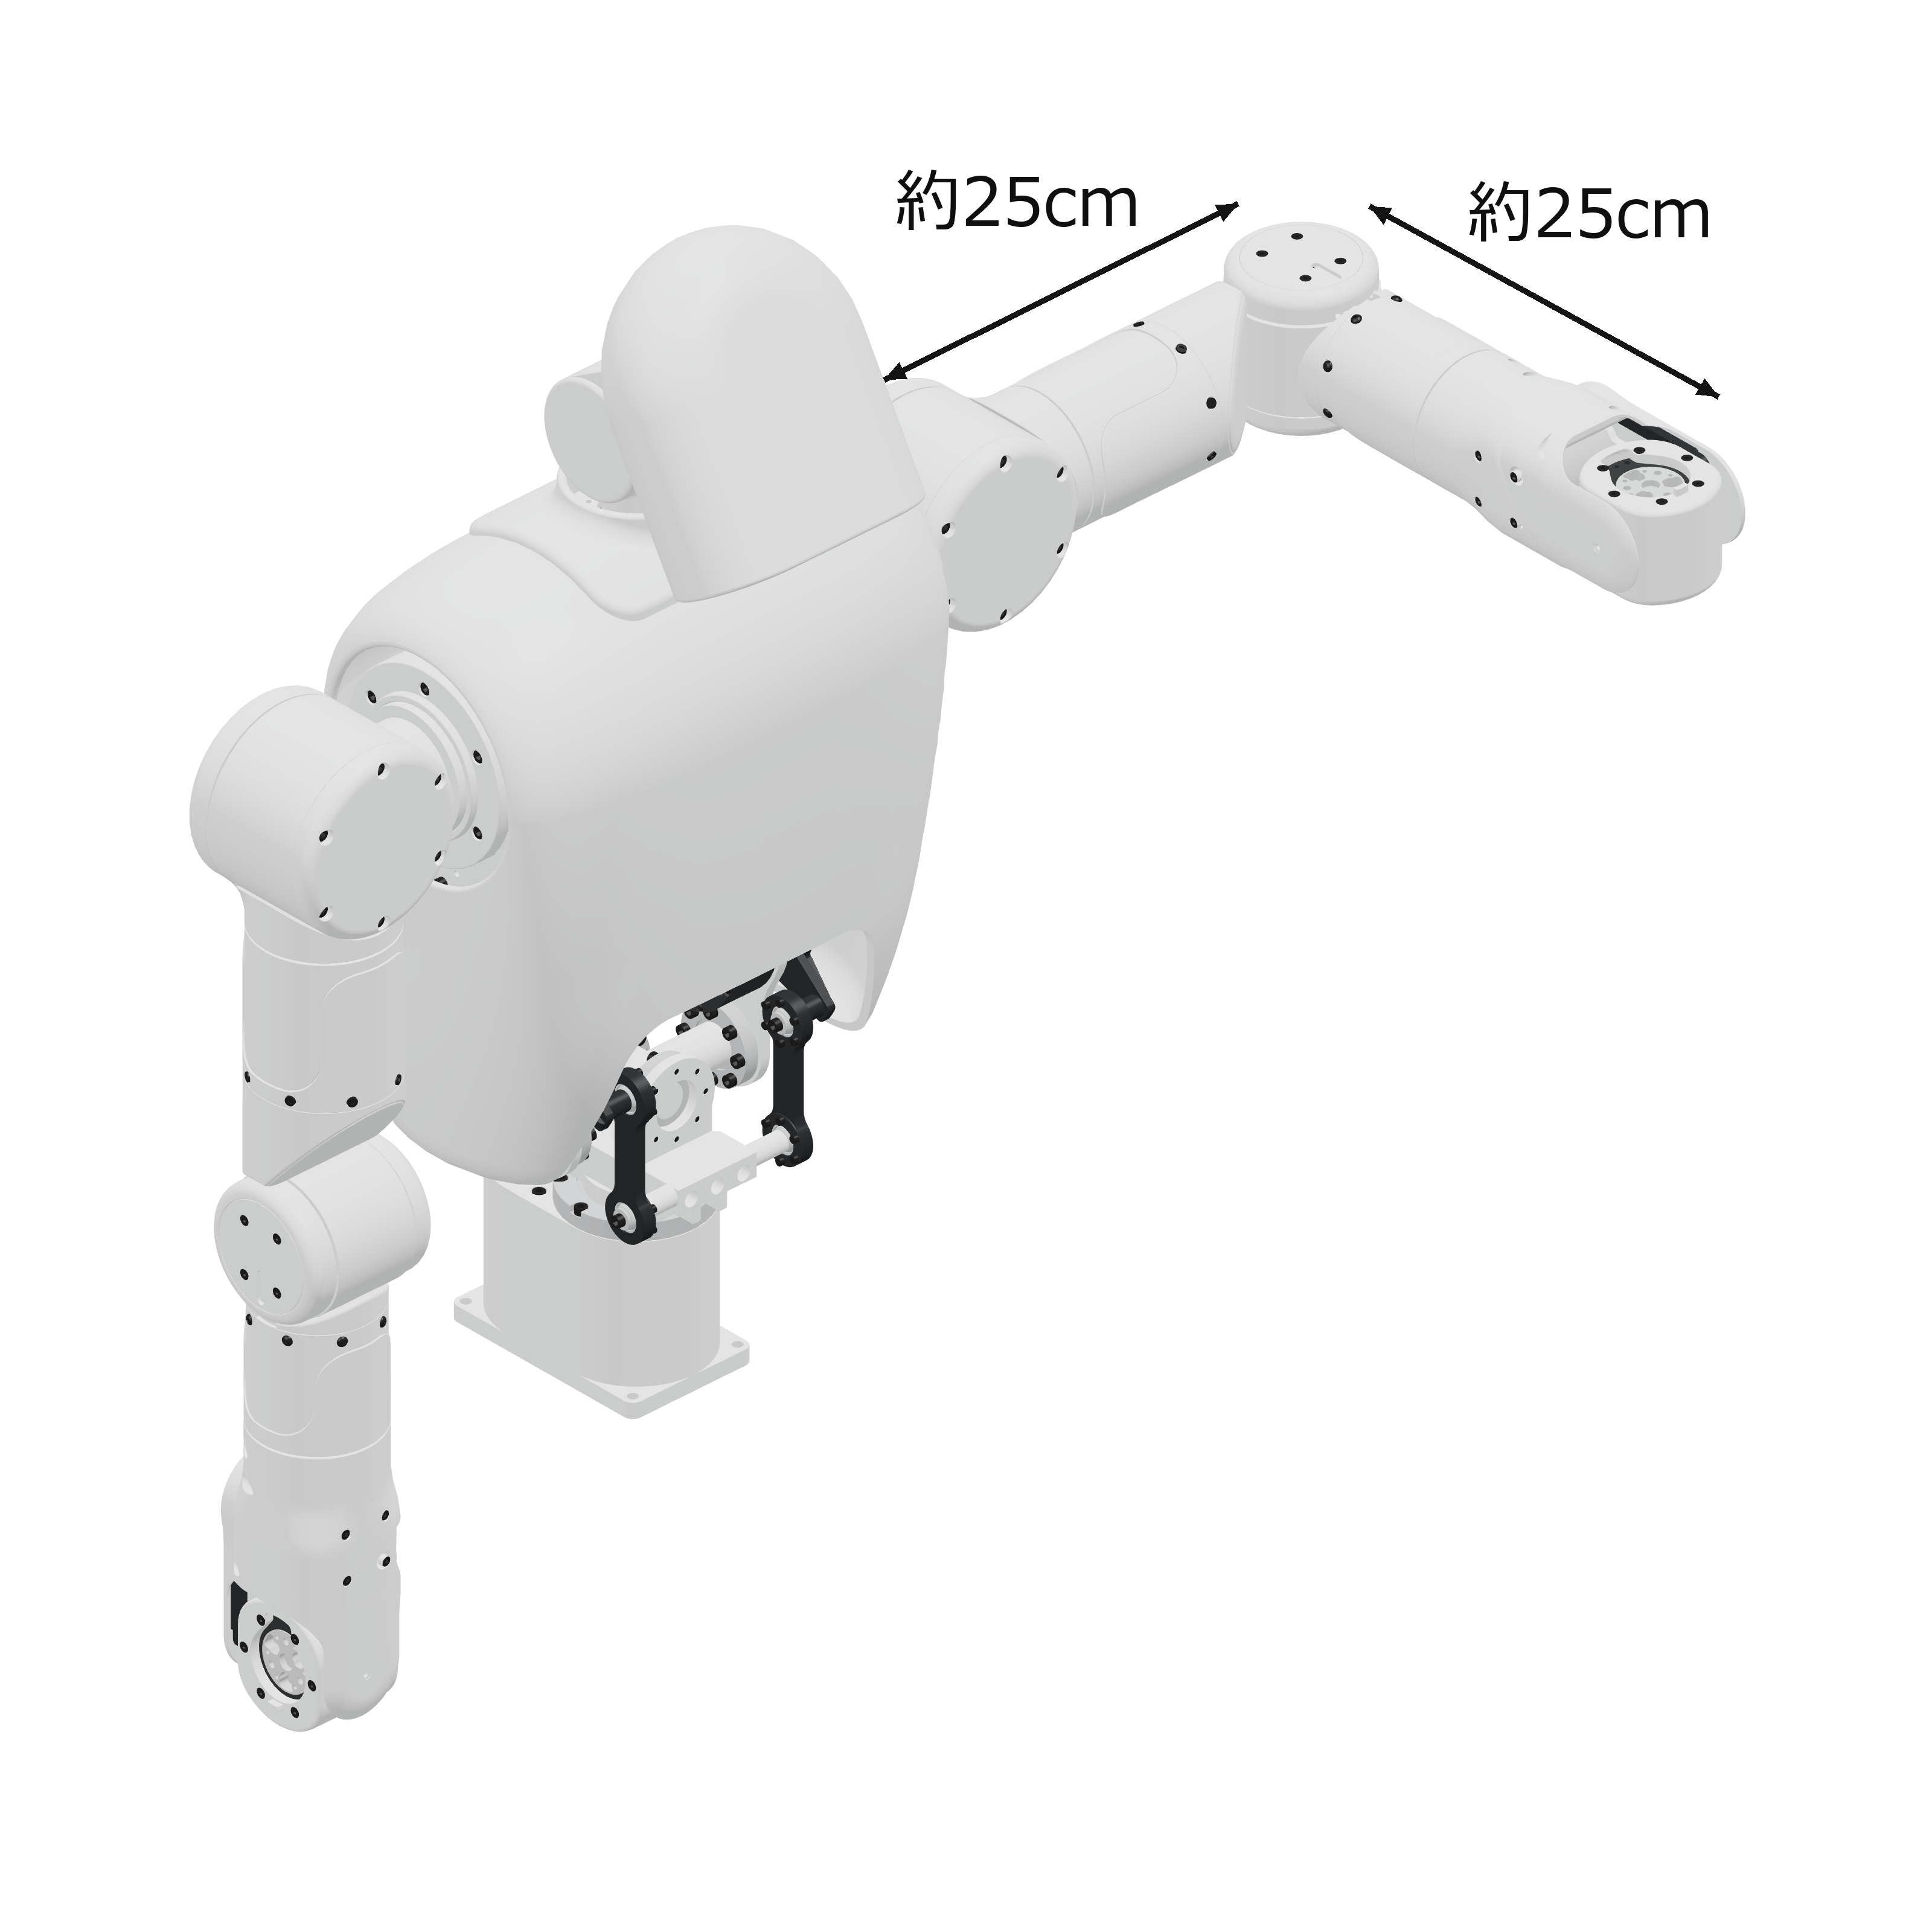
ARM DIMENSIONS
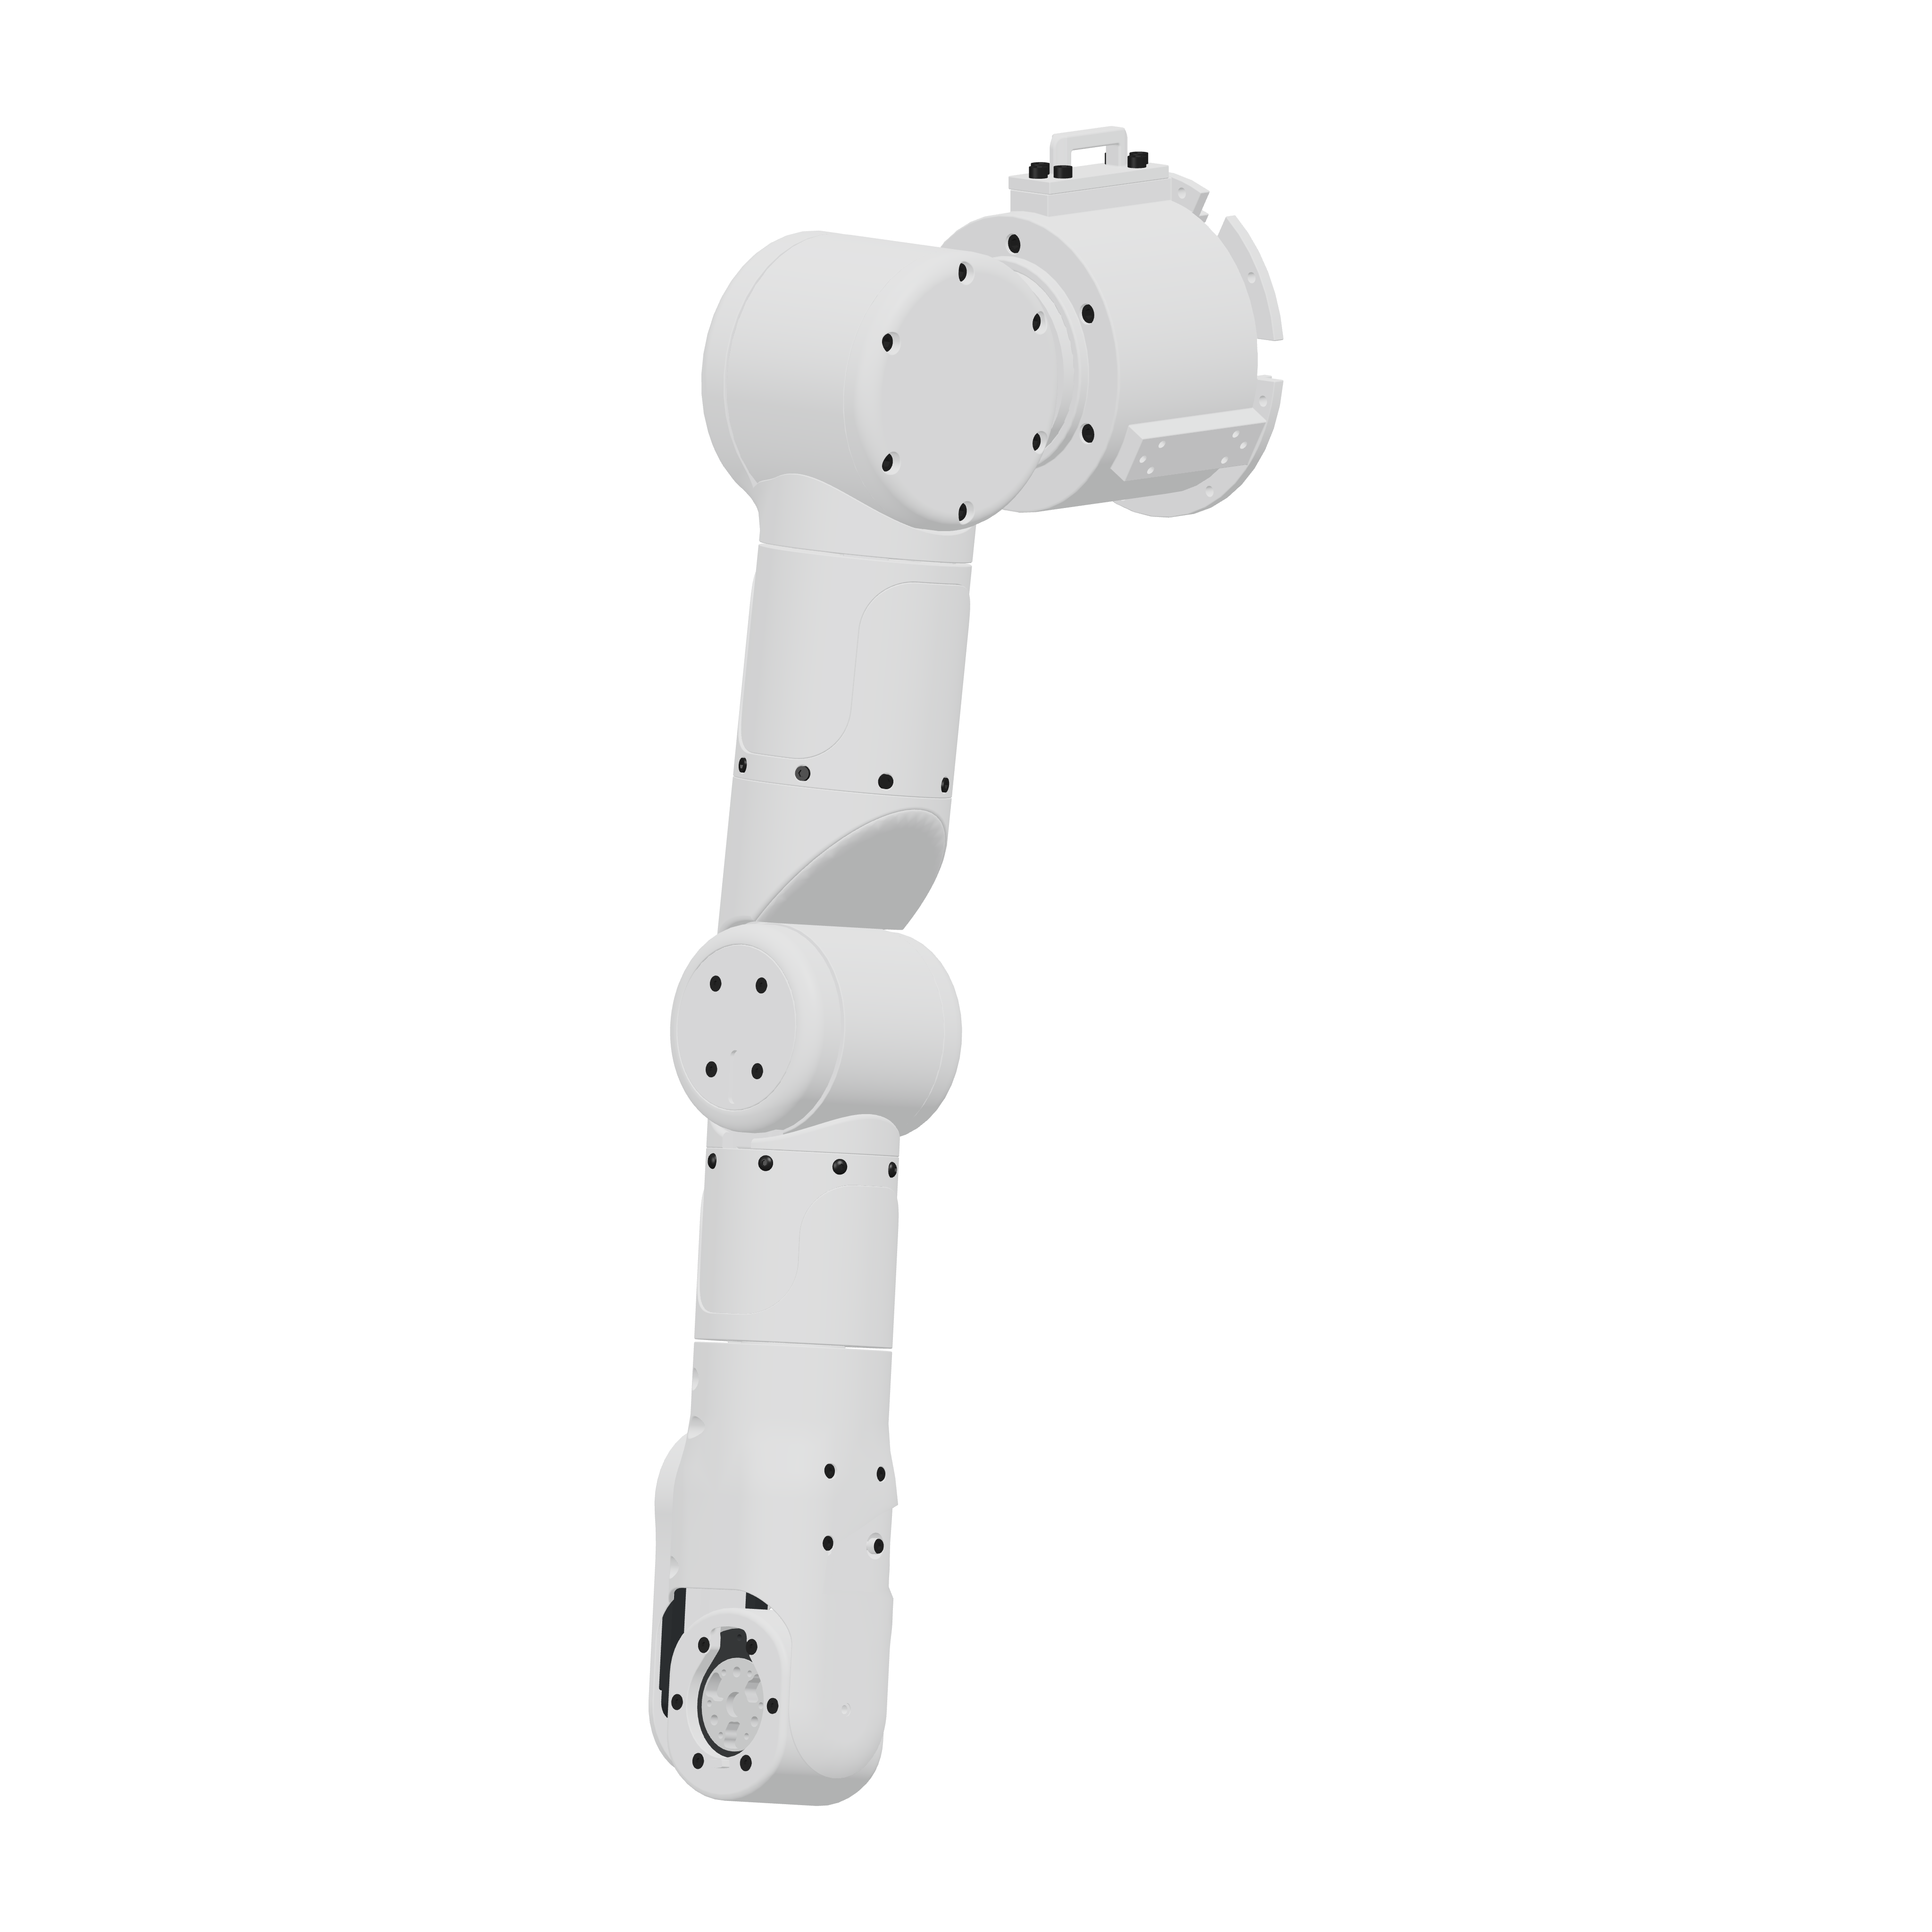
PHYSICAL AI ROBOT ARM
日本のヒューマノイド開発を、完成度の高い腕から前進させる。金属製7軸構造、内部USB 2.0配線、手先への電源供給を備えた標準完成品と、要求仕様からつくるカスタムアームを提供します。
01 / SPECIFICATION REFERENCE
アームの長さ、肘を曲げた姿勢でのペイロード、分割可能なモジュール構造を図で紹介します。
ARM DIMENSIONS
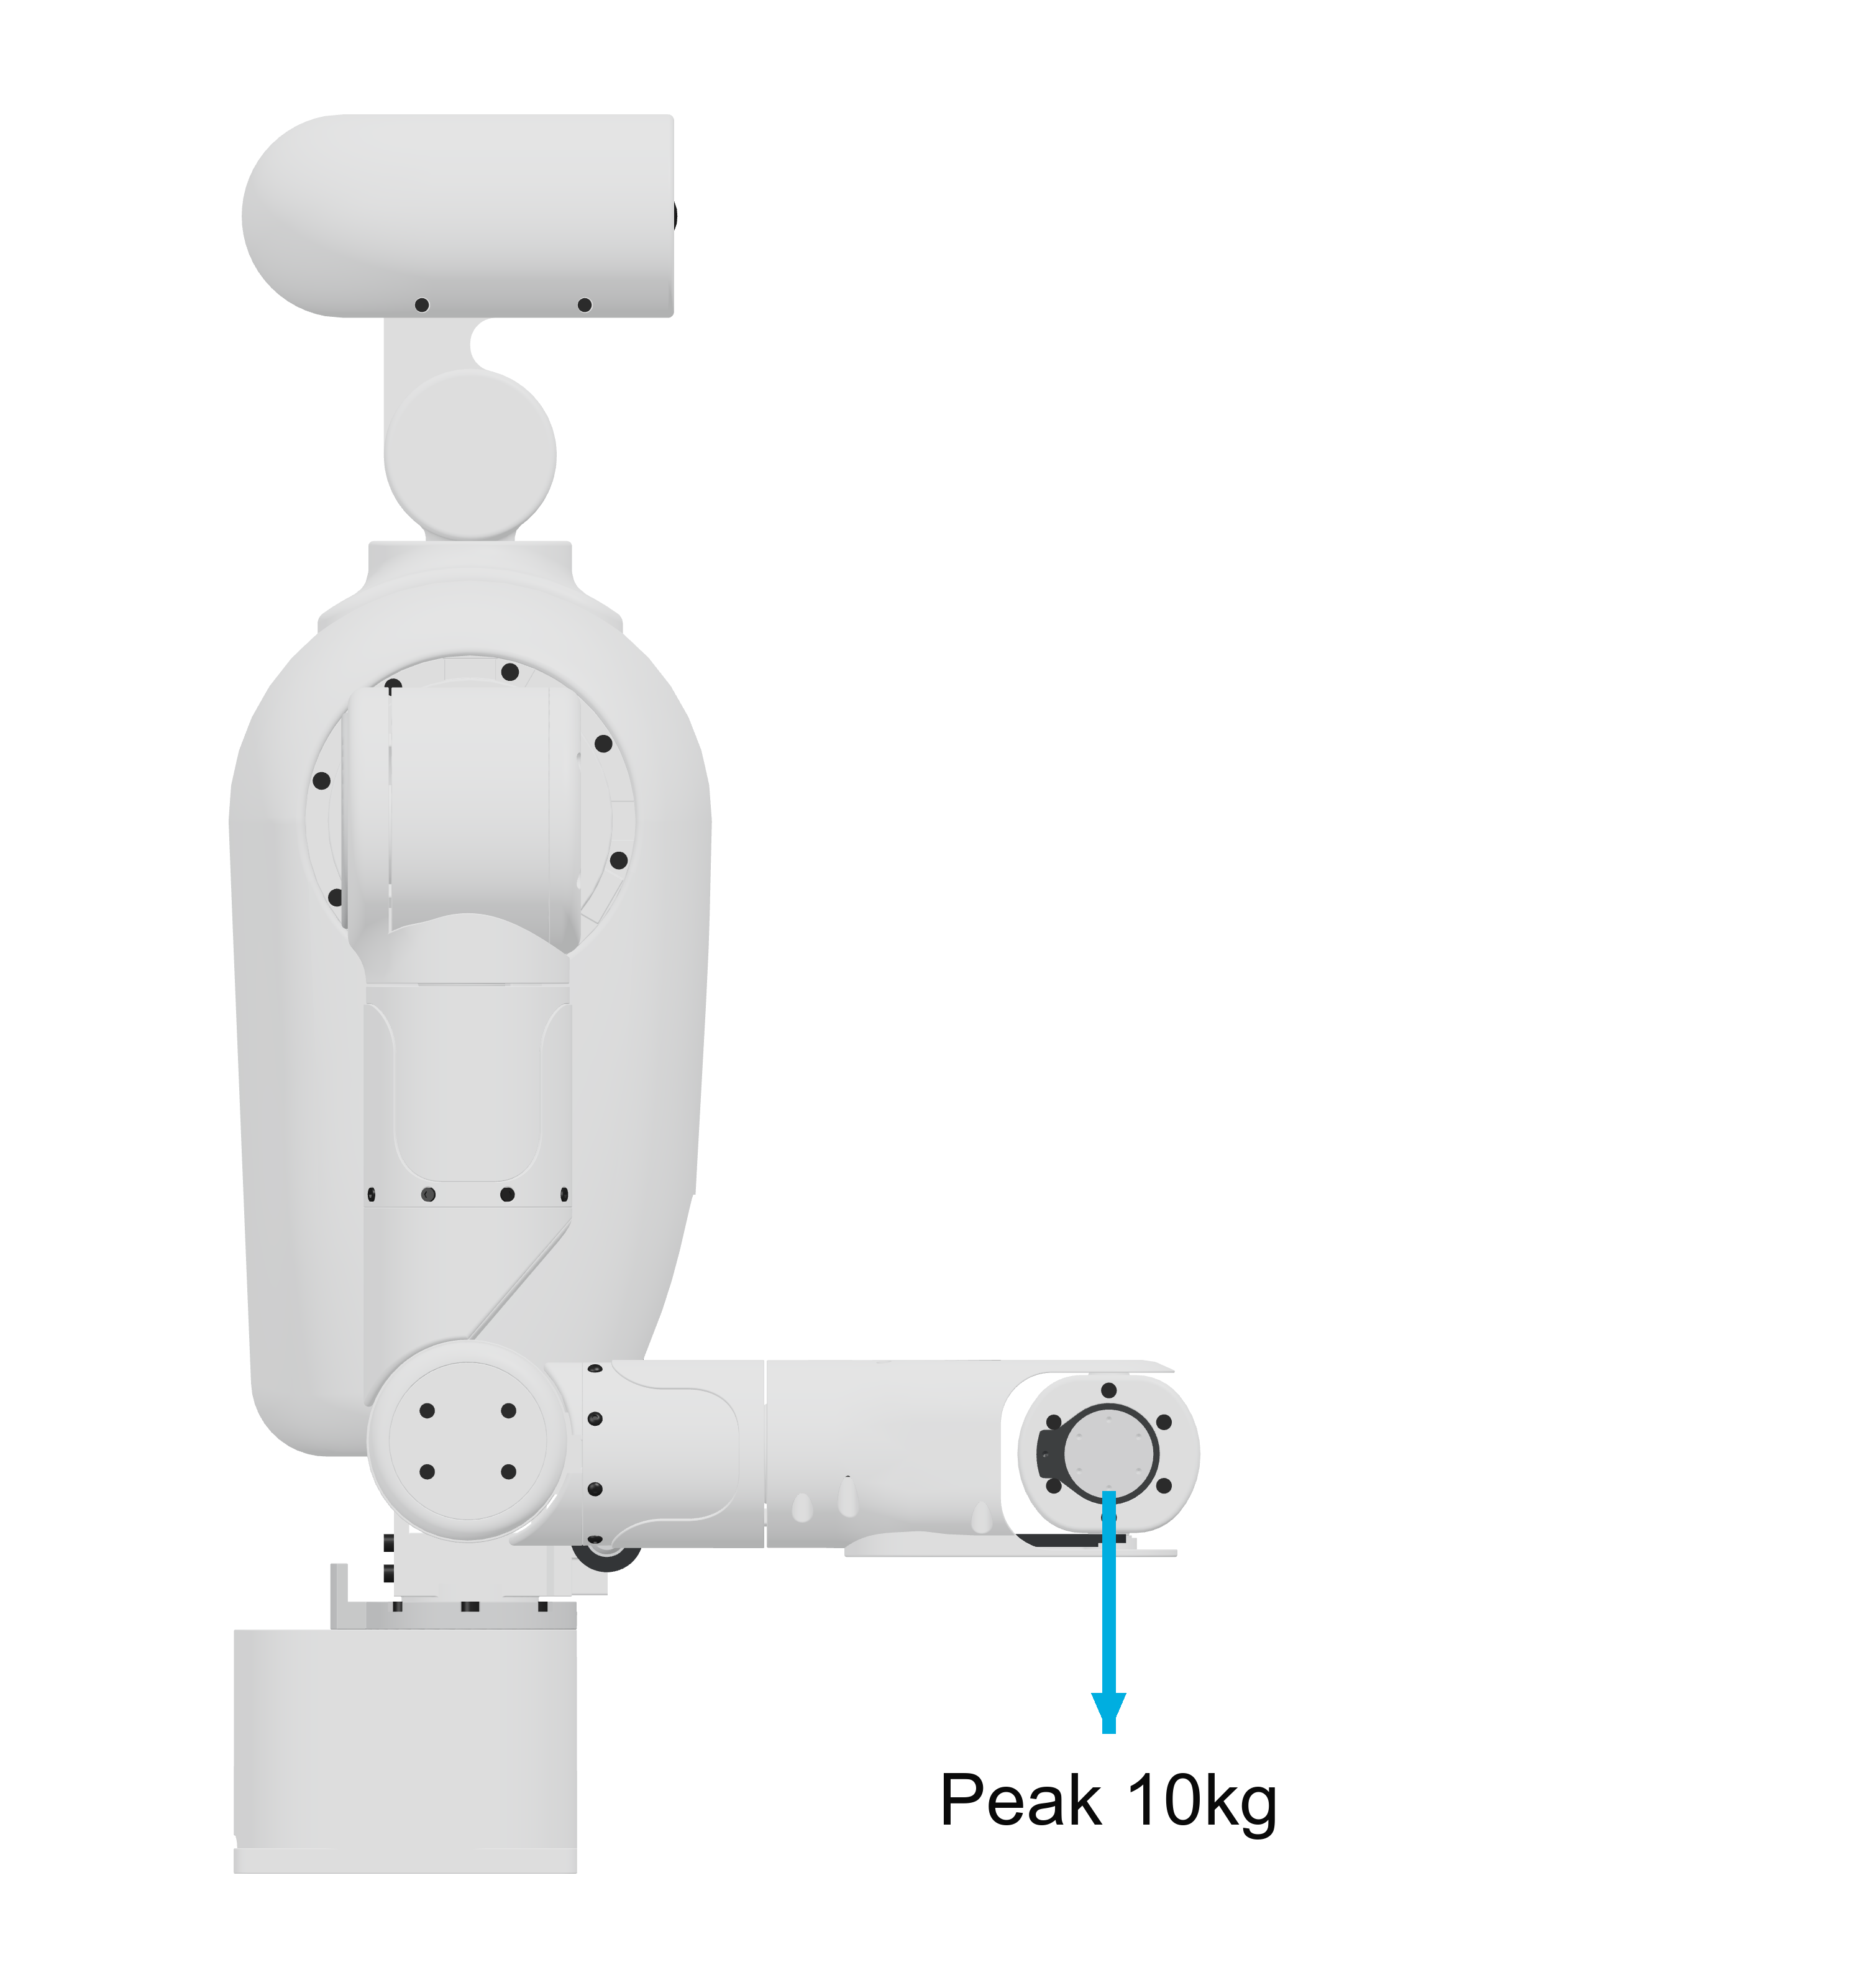
PAYLOAD
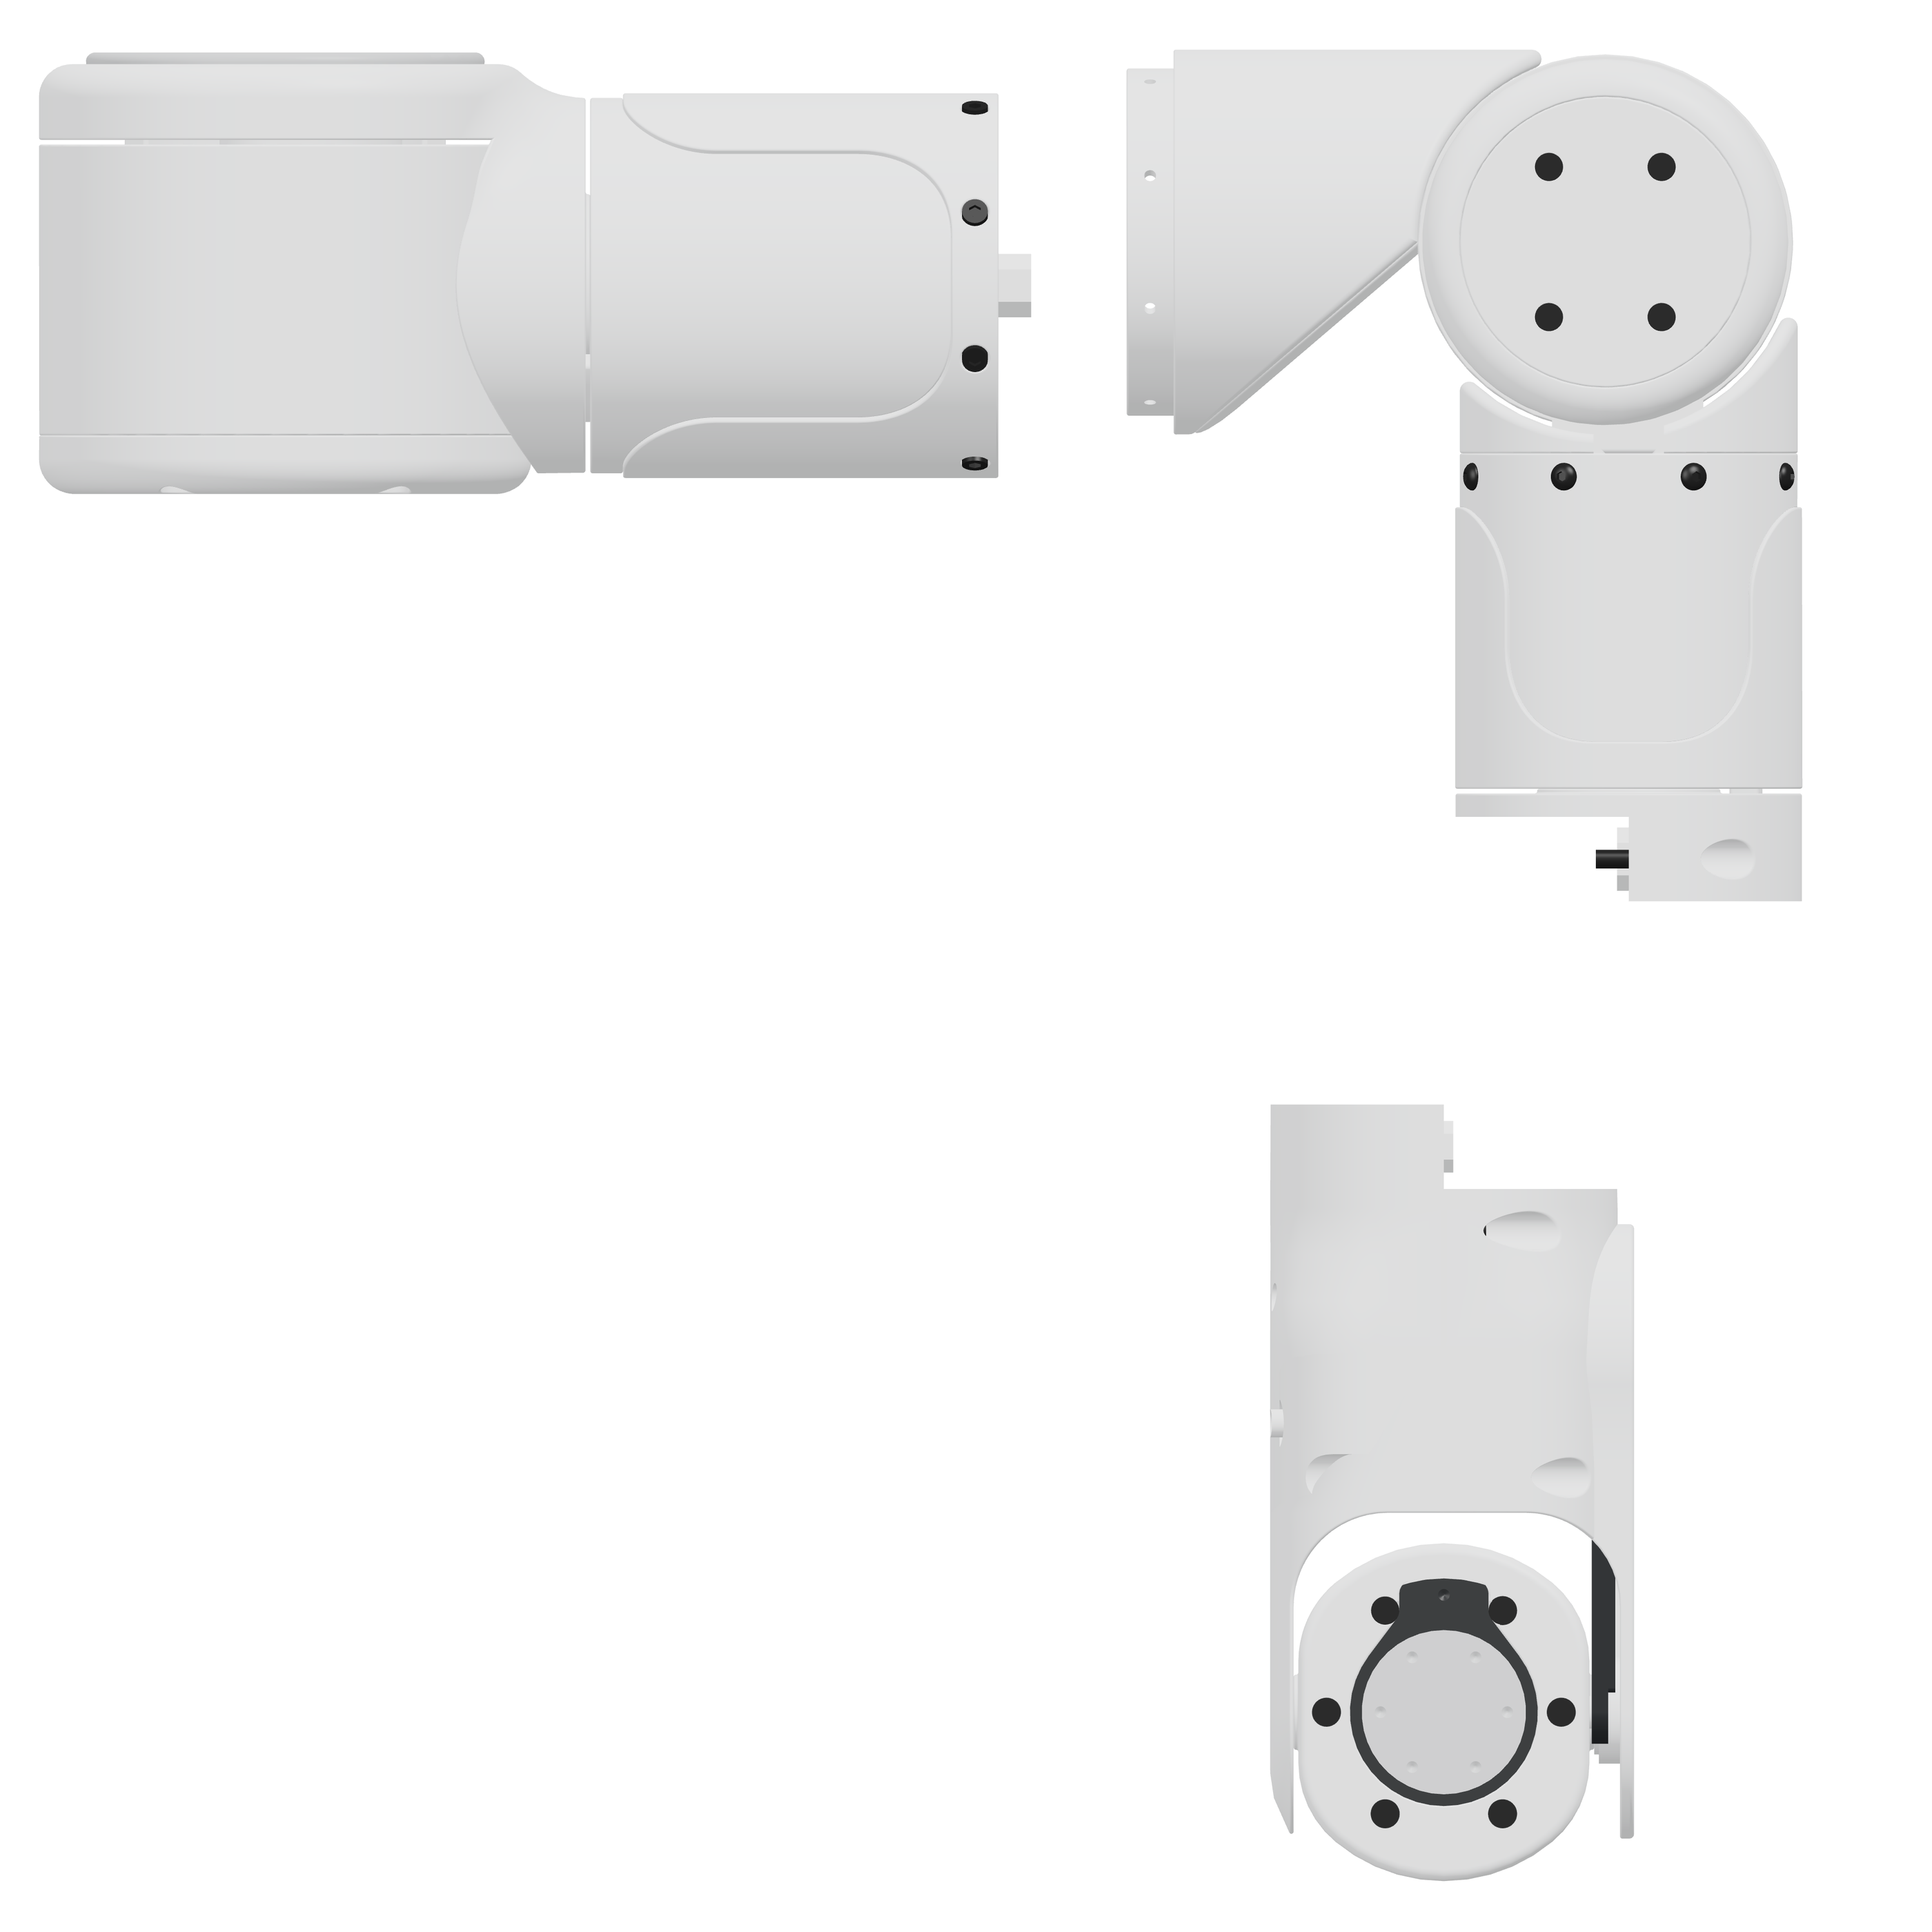
DETACHABLE MODULES
掲載寸法とペイロードは現行設計の参考値です。製品の外観・仕様は、改良のため予告なく変更する場合があります。
02 / OVERVIEW
ロボットアームだけを導入したい研究開発部門から、自社ヒューマノイドに合う腕を必要とする開発企業まで。標準完成品とカスタム開発の両方から、Physical AIに必要なアームを提供します。
FEATURES
FOR TEAMS
03 / STANDARD & CUSTOM
検証をすぐ始めたい場合は標準完成品。機体寸法、作業、搭載機器から腕を決めたい場合はカスタム開発。目的に合わせて入口を選べます。
現在掲載している7軸アームを完成品として提供します。金属製構造、内部USB 2.0配線、DAMIAOモータ、手先への電源供給を標準仕様に含みます。
リーチ、自由度、可搬重量、取付部、内部配線、ハンド接続などの要求仕様を整理し、ヒューマノイドや独自ロボットに合うアームを設計・製作します。
カスタム品の納期は仕様、数量、部品調達、評価内容により変動します。正式な納期と価格は、要求仕様を確認した上でご提示します。
04 / USED IN AGIRobots HARDWARE
この7軸ロボットアームは、据え置き型セミヒューマノイドの左右両腕に採用しています。AGIRobots Workerも、今後このアームへ統一する予定です。
現在掲載しているAGIRobots Workerの3D画像は既存デザインのため、アームの外観が異なります。05 / STRUCTURE & INTERFACE
手先でセンシングし、ハンドを動かし、その情報を学習へつなぐ。Physical AIの実機開発に必要なUSB 2.0配線と電源供給を、完成品のアームにまとめています。
主要構造を金属で構成した7軸ロボットアームです。剛性と耐久性を重視し、完成品として提供します。
USB 2.0をアーム内部に配線済みです。外側の配線を抑えながら、手先のカメラ映像やハンドの状態・指令データを送受信できます。
肘を90度に曲げた姿勢で、定格ペイロード3kg、ピークペイロード約10kgを想定しています。
駆動モータにはDAMIAOを採用しています。アームの電源は24Vまたは48Vで相談可能。手先のハンドや周辺機器へ、アーム側から電源を供給できます。
06 / FORM & MOTION
7軸構成による代表的な屈曲姿勢と、前方へのリーチ姿勢を紹介します。
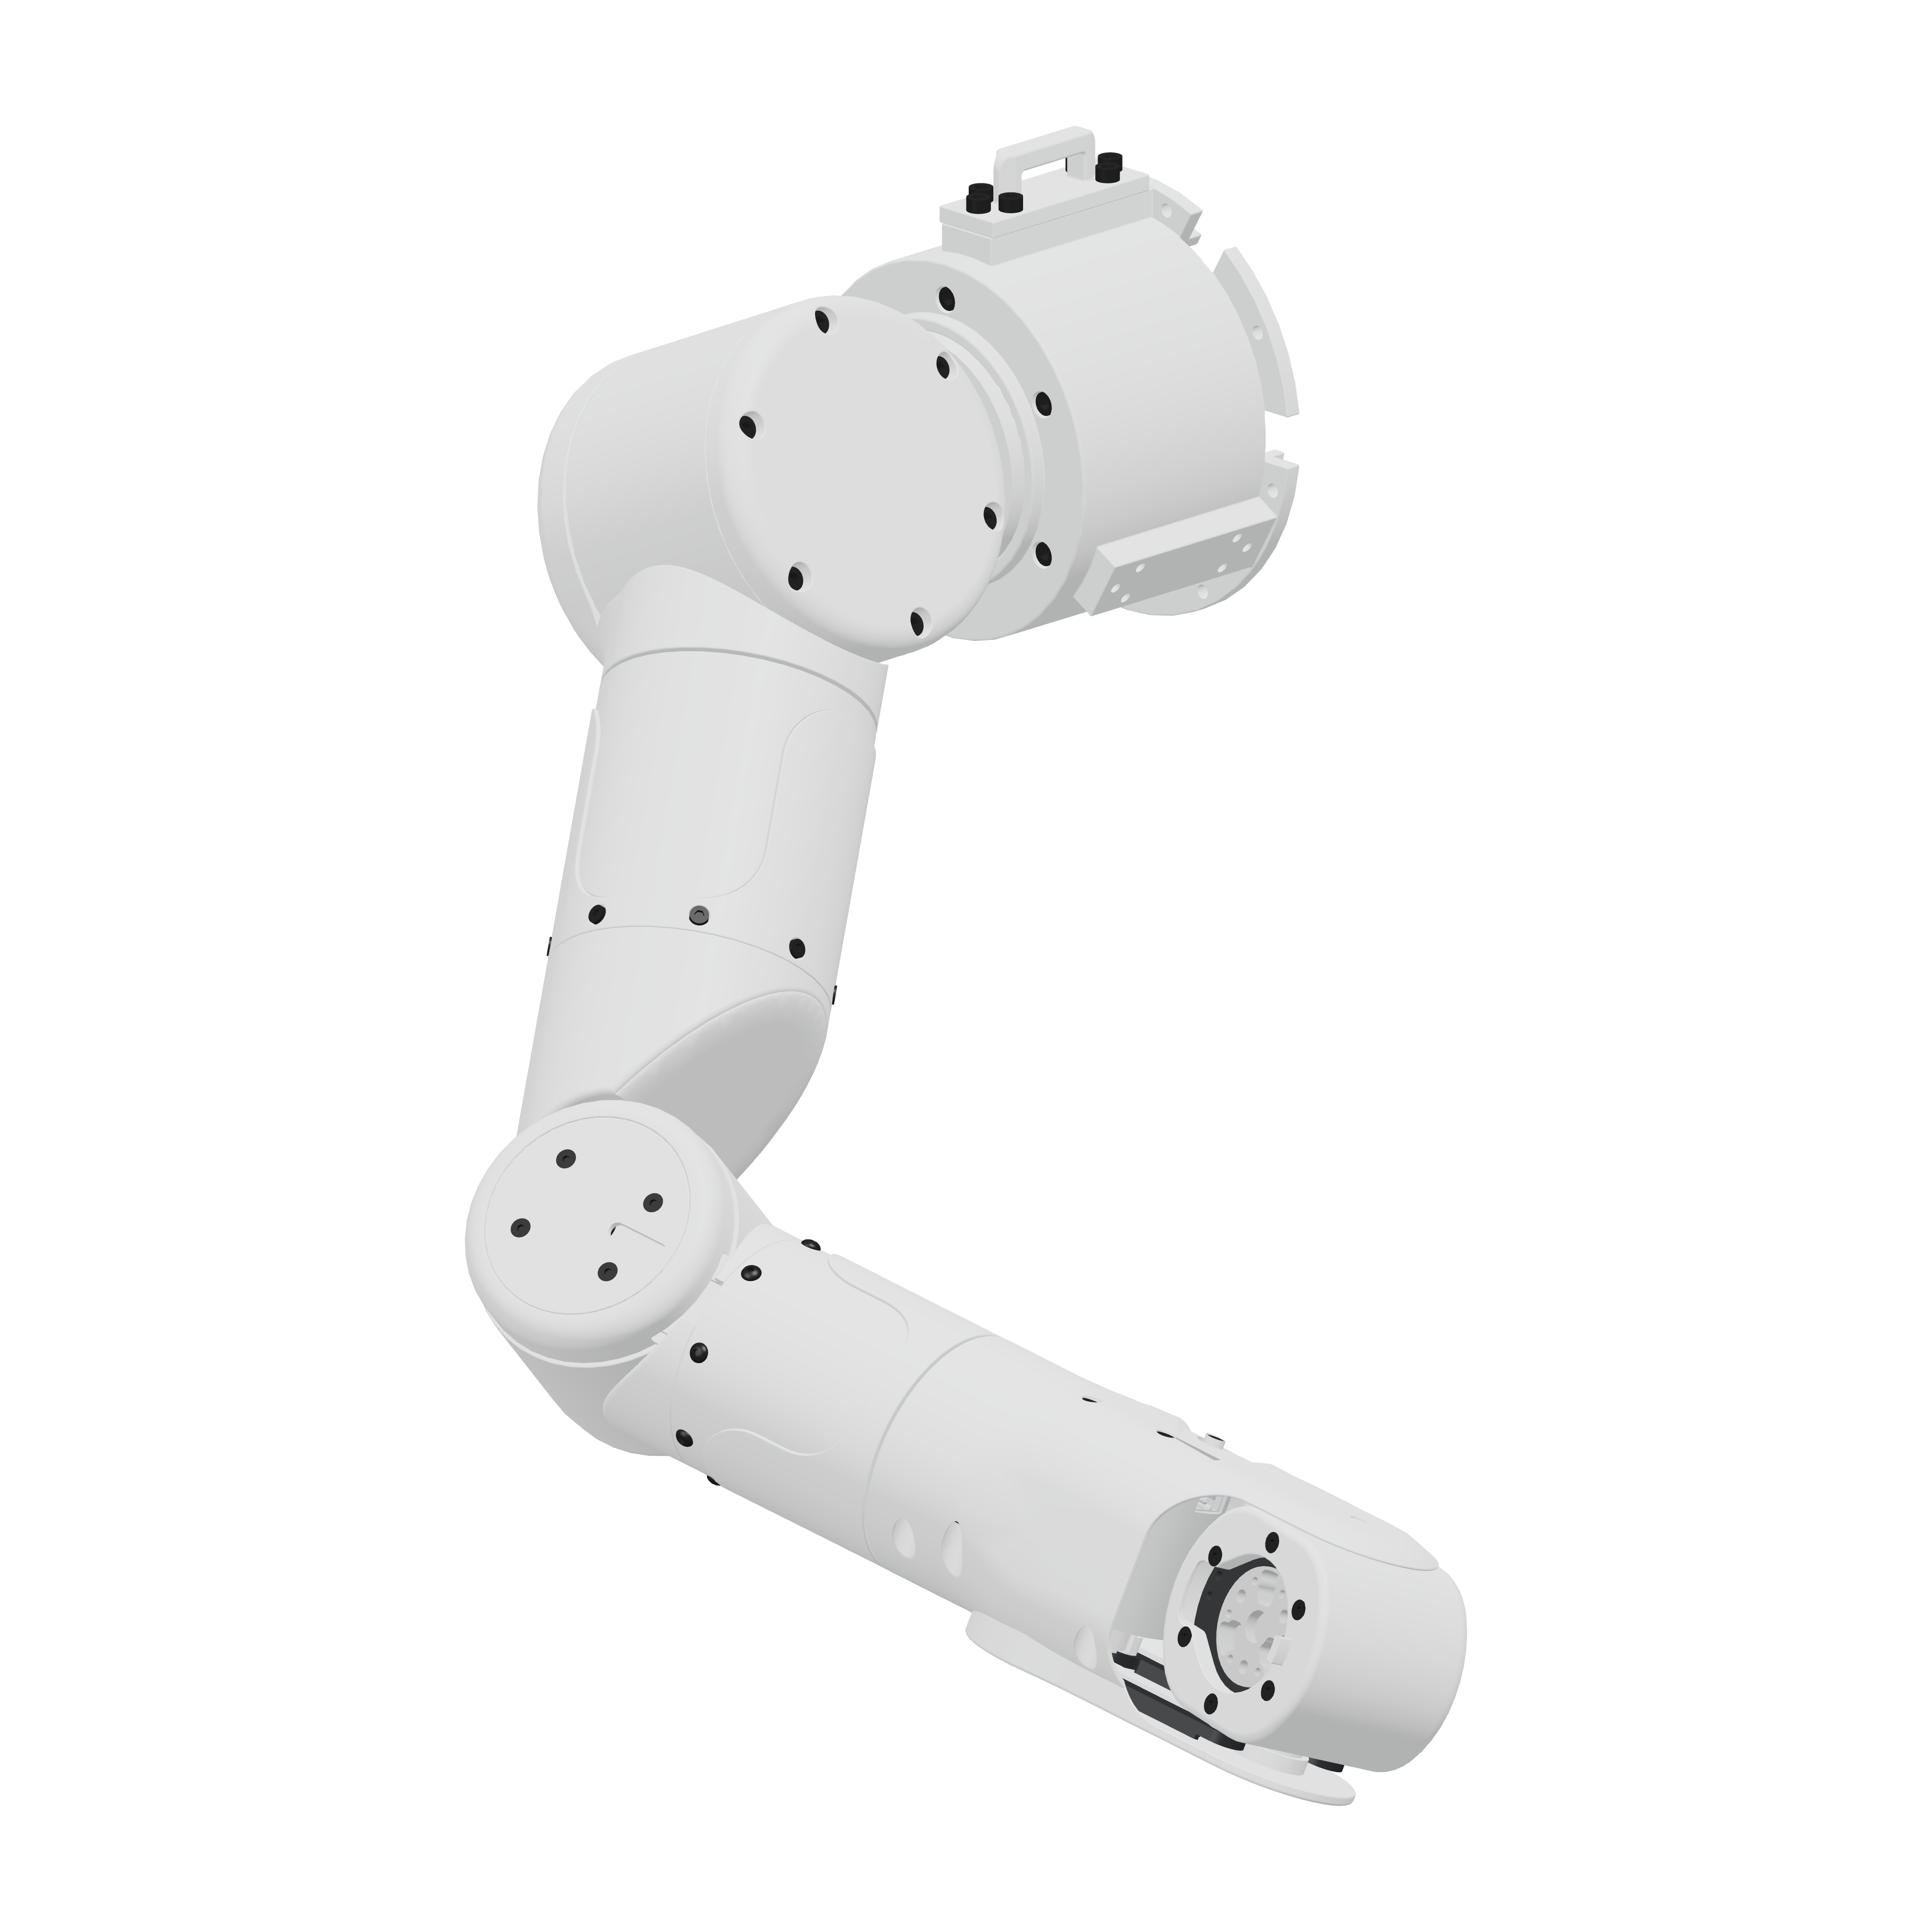
DYNAMIC POSTURE
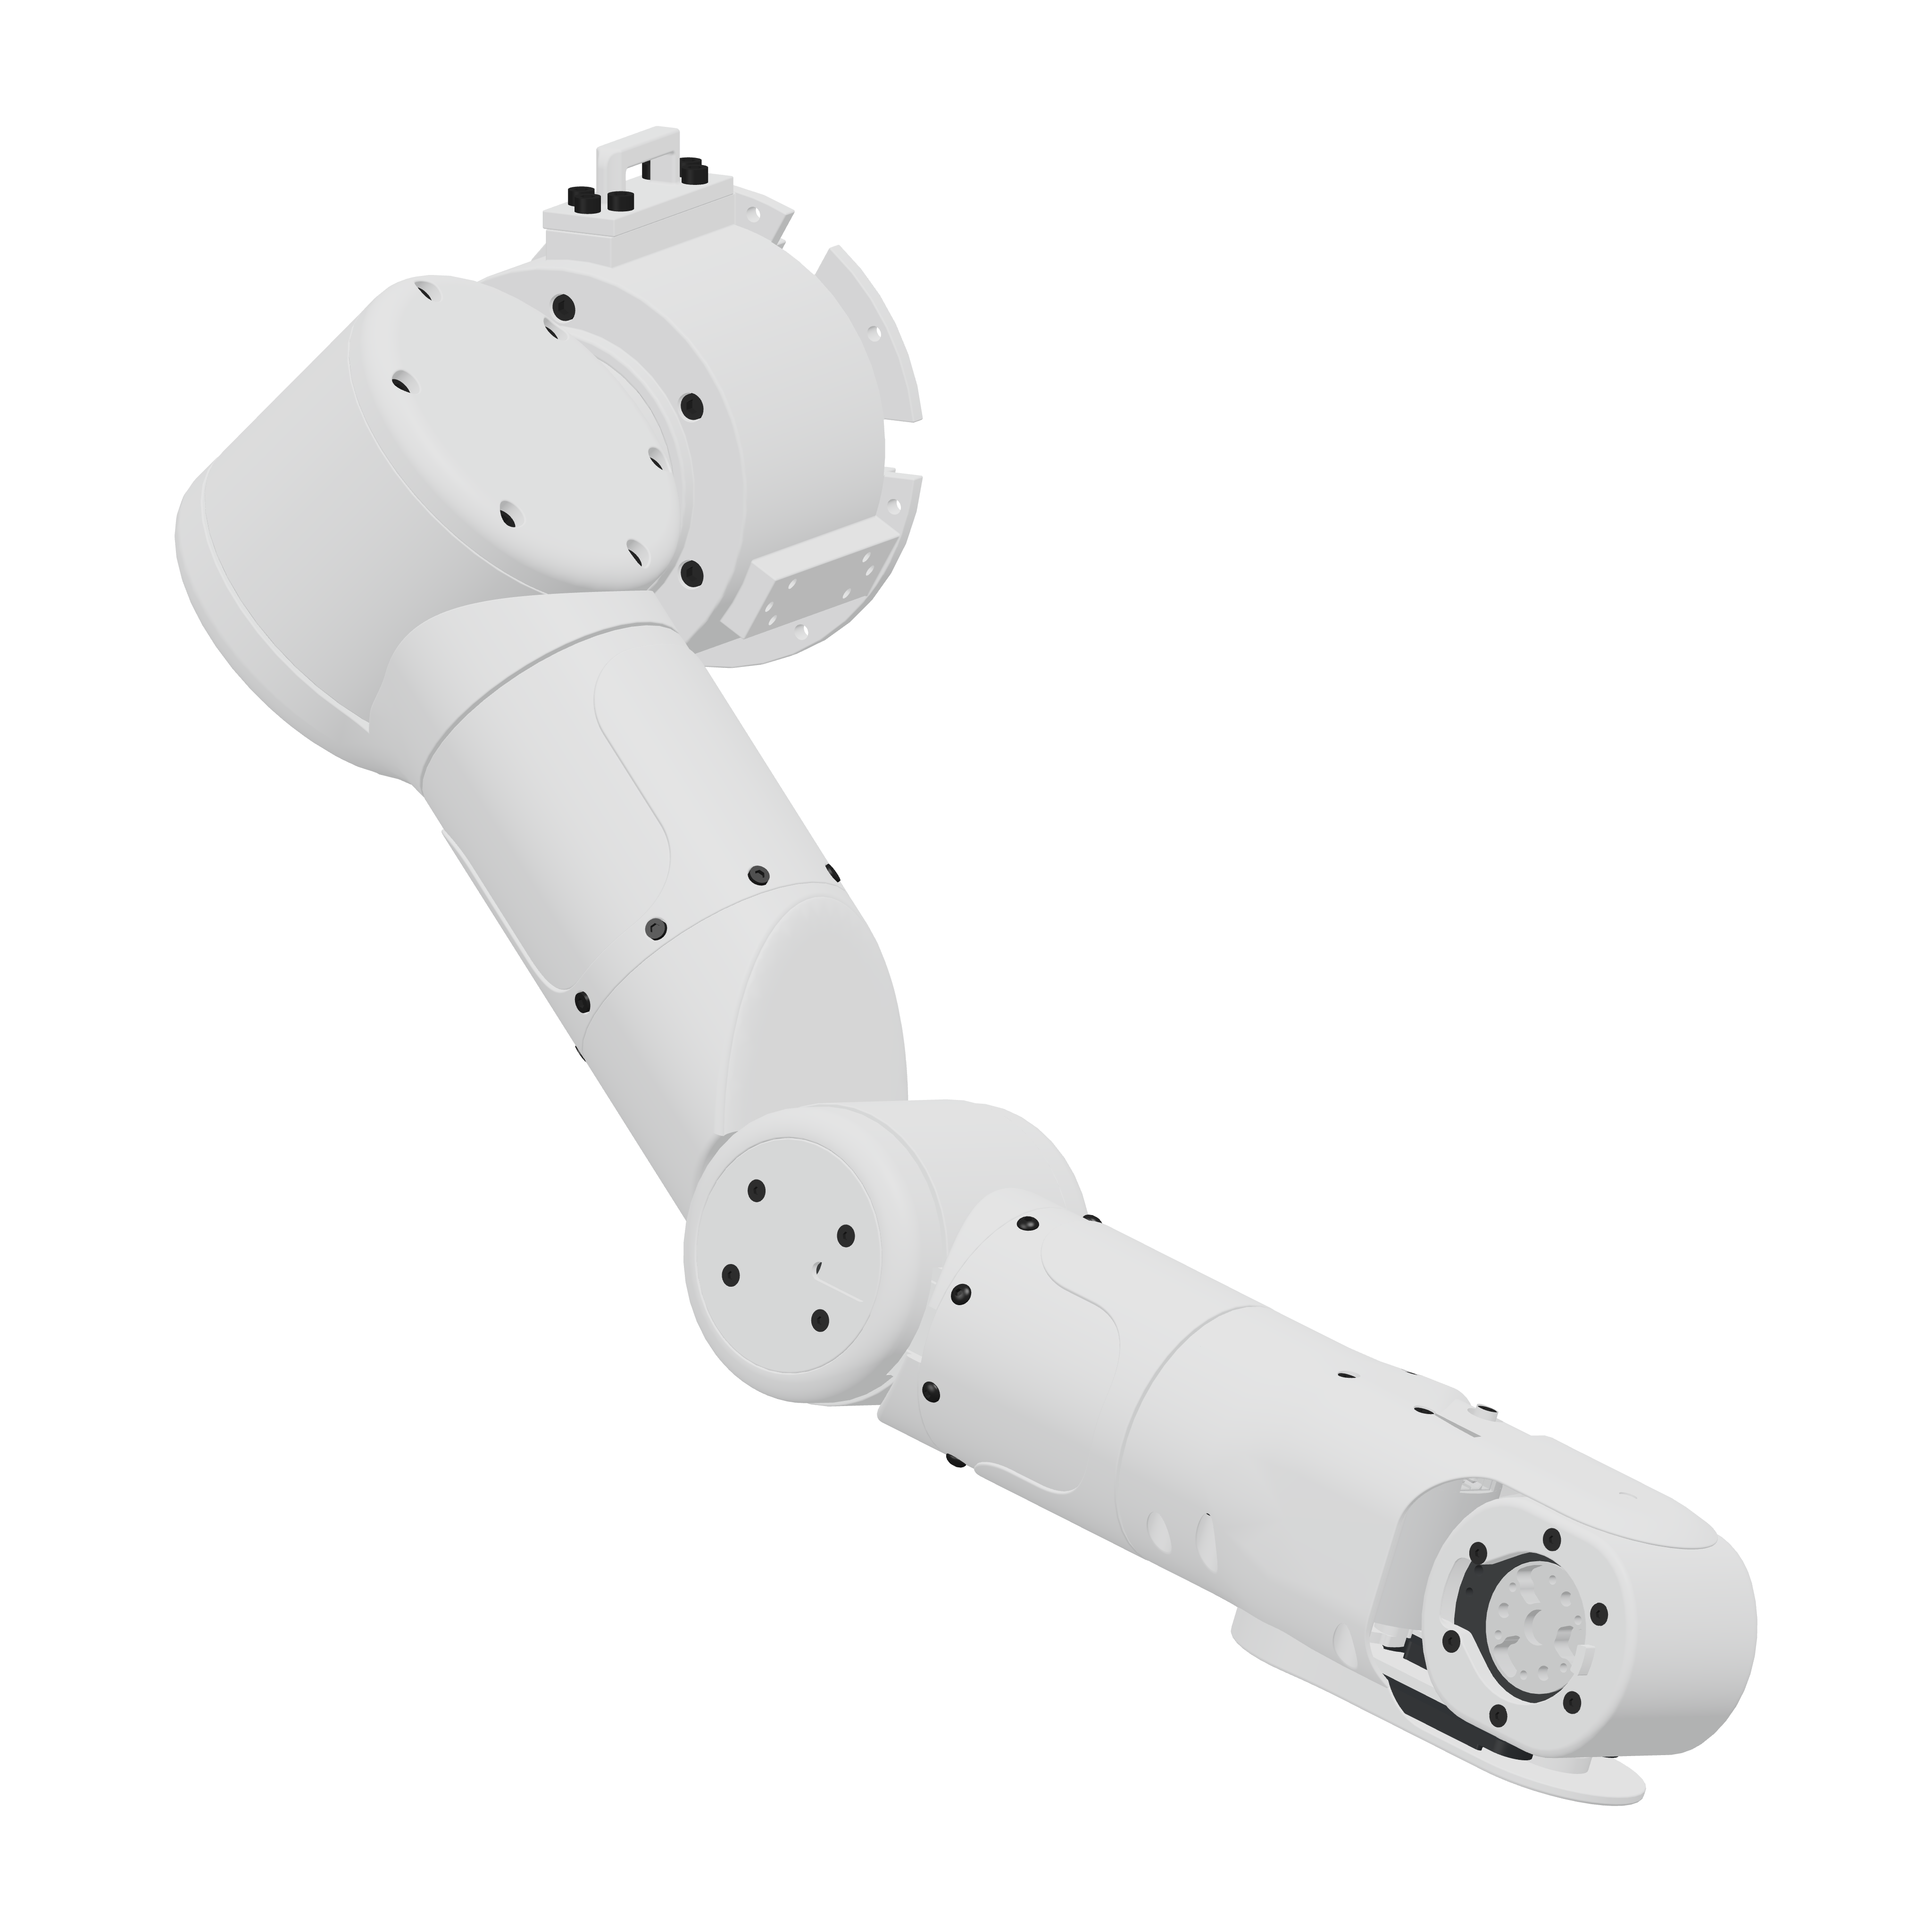
REACH POSTURE
掲載画像は右腕仕様の製品イメージです。製品の外観・仕様は、改良のため予告なく変更する場合があります。
07 / MOTION REFERENCES
各関節を組み合わせた連続動作から、7軸アームの可動域と姿勢のつくり方を確認できます。
RANGE OF MOTION
動画は開発機による参考動作・作業例です。製品の構成・可動部・制御仕様は、ご要望や開発状況により異なる場合があります。
08 / CONTACT
既存仕様で進めるか、専用アームを開発するか。対象作業、必要なリーチと可搬重量、搭載機器、機体側の条件から適した進め方をご案内します。