COORDINATED MOTION
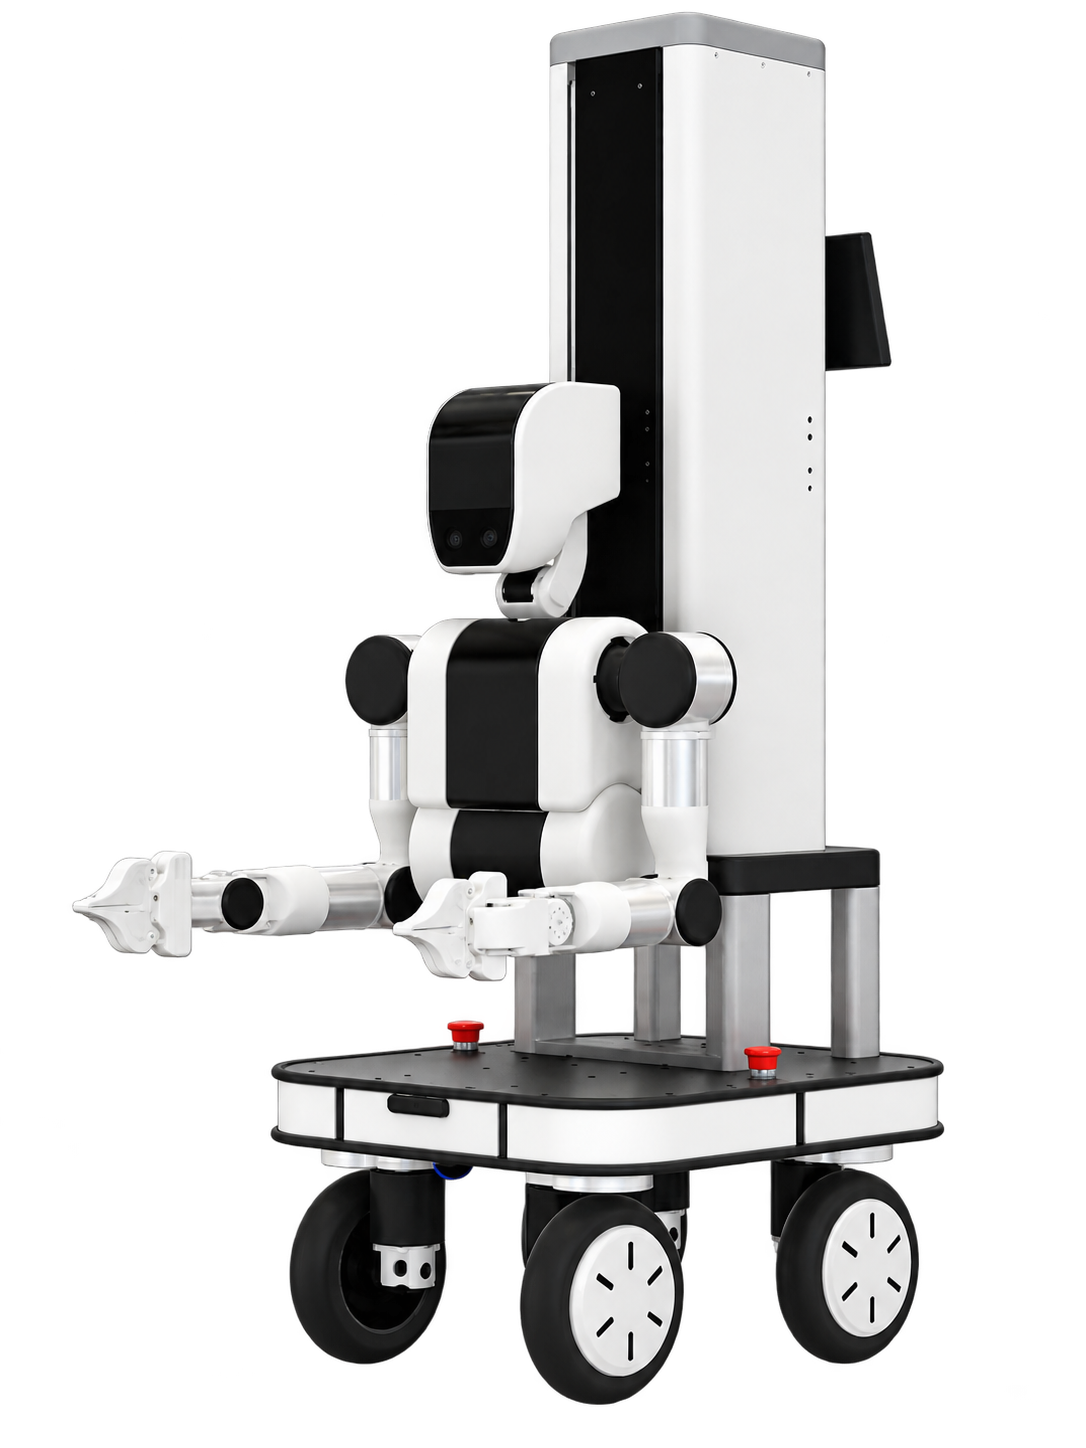
MOBILE SEMI-HUMANOID / AGIRobots Worker
AGIRobots Worker移動しながら作業するセミヒューマノイド
自社開発の全方位移動台車と上半身ロボットを一体化。現場内を移動しながら、Physical AIの研究、PoC、作業検証に取り組めるハードウェアプラットフォームです。
参考価格800万円から
01 / OVERVIEW
移動と作業を一台のプラットフォームで
既存のアームロボットでは届かない場所へ移動し、上半身で作業する構成です。実機を使ったPhysical AIの検証から、現場PoCまで段階的に進められます。今後の製品構成では、据え置き型と同じ7軸ロボットアームへ統一する予定です。
FEATURES
主な特徴
- 自社開発の全方位移動台車
- 移動しながら作業できる構成
- 上下昇降機構を標準搭載
- 7軸ロボットアームへ統一予定
- ROS 2・遠隔操作・データ収集に対応
- 現場PoC・研究開発向け
FOR TEAMS
このような方へ
- 製造現場でPoCを行いたい企業
- ヒューマノイド導入を段階的に検討する企業
- 移動を含むPhysical AIを検証したい研究開発部門
- 実機でテレオペやデータ収集を行いたい企業
02 / ARM PLATFORM ROADMAP
移動型も同じアームへ共通プラットフォーム化
AGIRobots Workerも、据え置き型で採用している金属製7軸ロボットアームへ統一する予定です。ハードウェアと制御の共通化により、検証成果を製品間で展開しやすくします。
現在掲載しているAGIRobots Workerの3D画像は既存デザインであり、統一予定のアームとは外観が異なります。統一予定のロボットアームを見る ↗03 / MOTION REFERENCES
AGIRobots Workerの参考動作
全身を連動させた動作、各関節の駆動範囲、タスク実施例を動画で確認できます。
RANGE OF MOTION
各関節の駆動範囲
肩・肘・首など、移動型の上半身を構成する各関節の駆動範囲を紹介します。TASK DEMONSTRATION
タスク実施例
移動と上半身の動作を組み合わせてタスクを行う、ユースケースの一例です。動画は開発機による参考動作・作業例です。製品の構成・可動部・制御仕様は、ご要望や開発状況により異なる場合があります。
04 / CONTACT
AGIRobots Workerを現場で検証する
対象作業、移動範囲、必要なハンドやセンサー、検証したいPhysical AI技術から、PoCと機体構成を整理します。
AGIRobots Workerを相談する ↗製品を比較する ↗表示価格は参考価格です。最終価格は仕様、ハンド、センサー、ソフトウェア、設置条件により変動します。