BASE CONFIGURATION
基本構成
腰機構やオンボードJetsonを搭載しない、シンプルな上半身構成です。- 本体内部にUSB 2.0通信経路を標準装備
- お客様側のPC等とUSB接続
- AGIRobots SDKを利用して制御
- 周辺機器・カメラ・PC等は用途に応じて選定可能
STATIONARY SEMI-HUMANOID
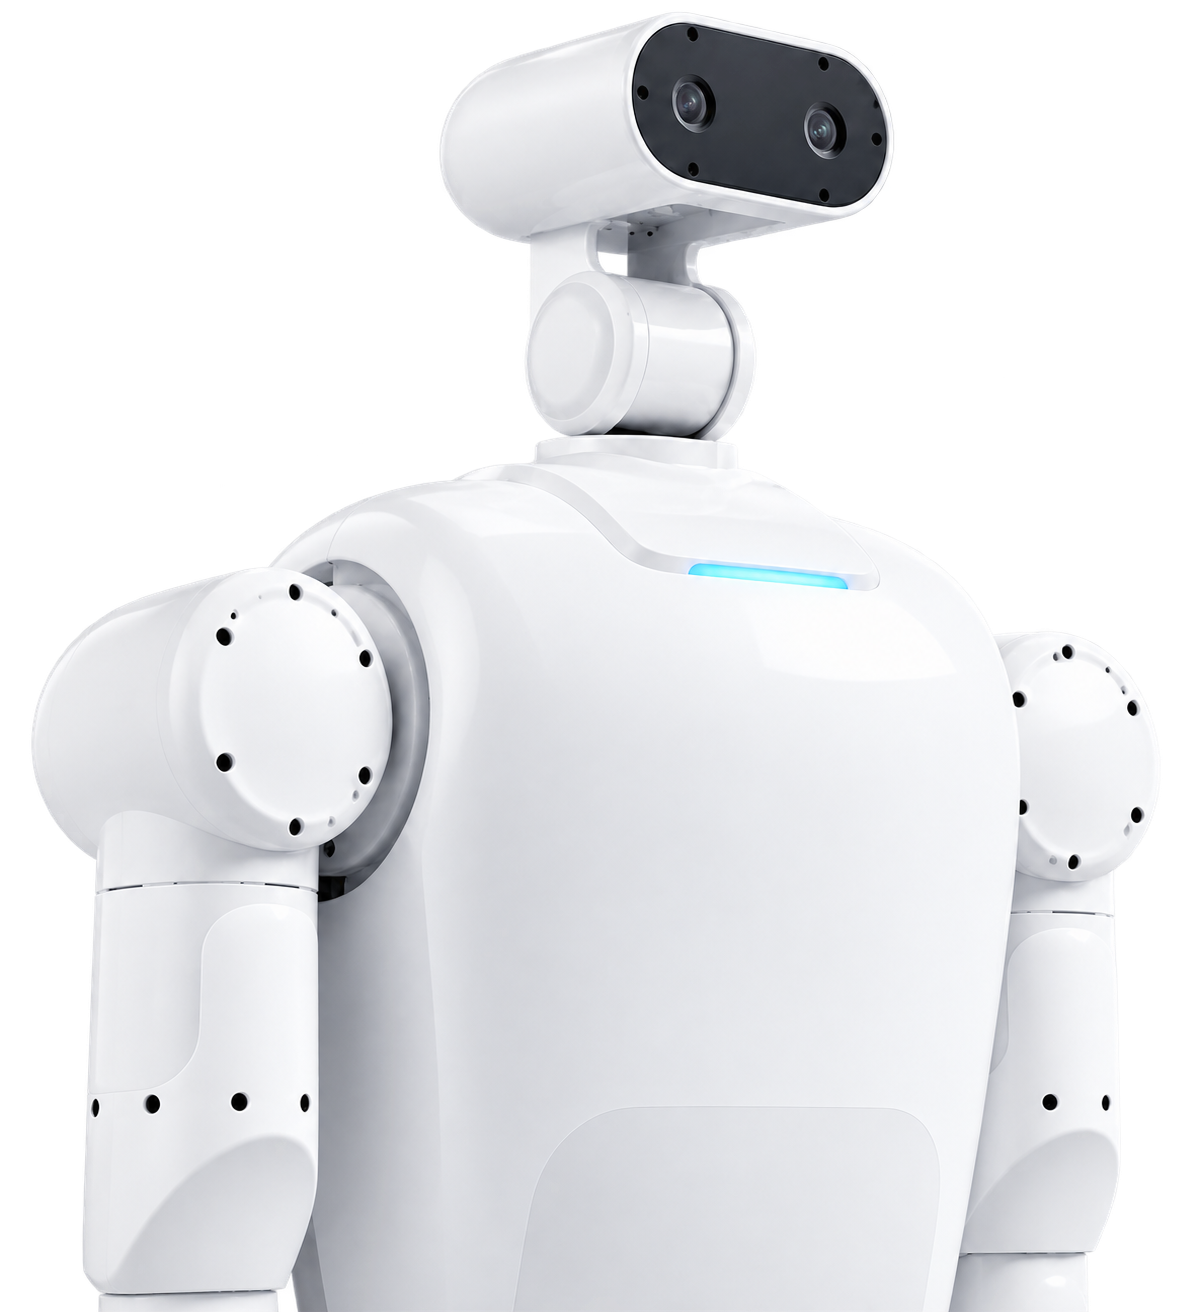
固定設備への設置や既存AGV・AMRへの搭載に適した上半身ロボット。テレオペレーション、データ収集、ロボットAI研究に必要な構成を選択できます。
01 / OVERVIEW
お客様側のPCとUSB接続して制御する基本構成から、オンボードJetson、3軸腰機構、上下昇降機構まで、検証内容に合わせて選択できます。両腕には、単体でも提供するAGIRobotsの7軸ロボットアームを採用しています。
FEATURES
FOR TEAMS
02 / ROBOT ARM SPECIFICATION
据え置き型は、単体販売するロボットアームを左右に搭載しています。以下は片腕あたりの仕様です。
03 / CONFIGURE YOUR ROBOT
必要な機能を選ぶと、選択した構成と参考価格をその場で確認できます。その構成のまま購入相談・見積依頼へ進めます。
BASE CONFIGURATION
WIRING CONFIGURATION
WITHOUT JETSON
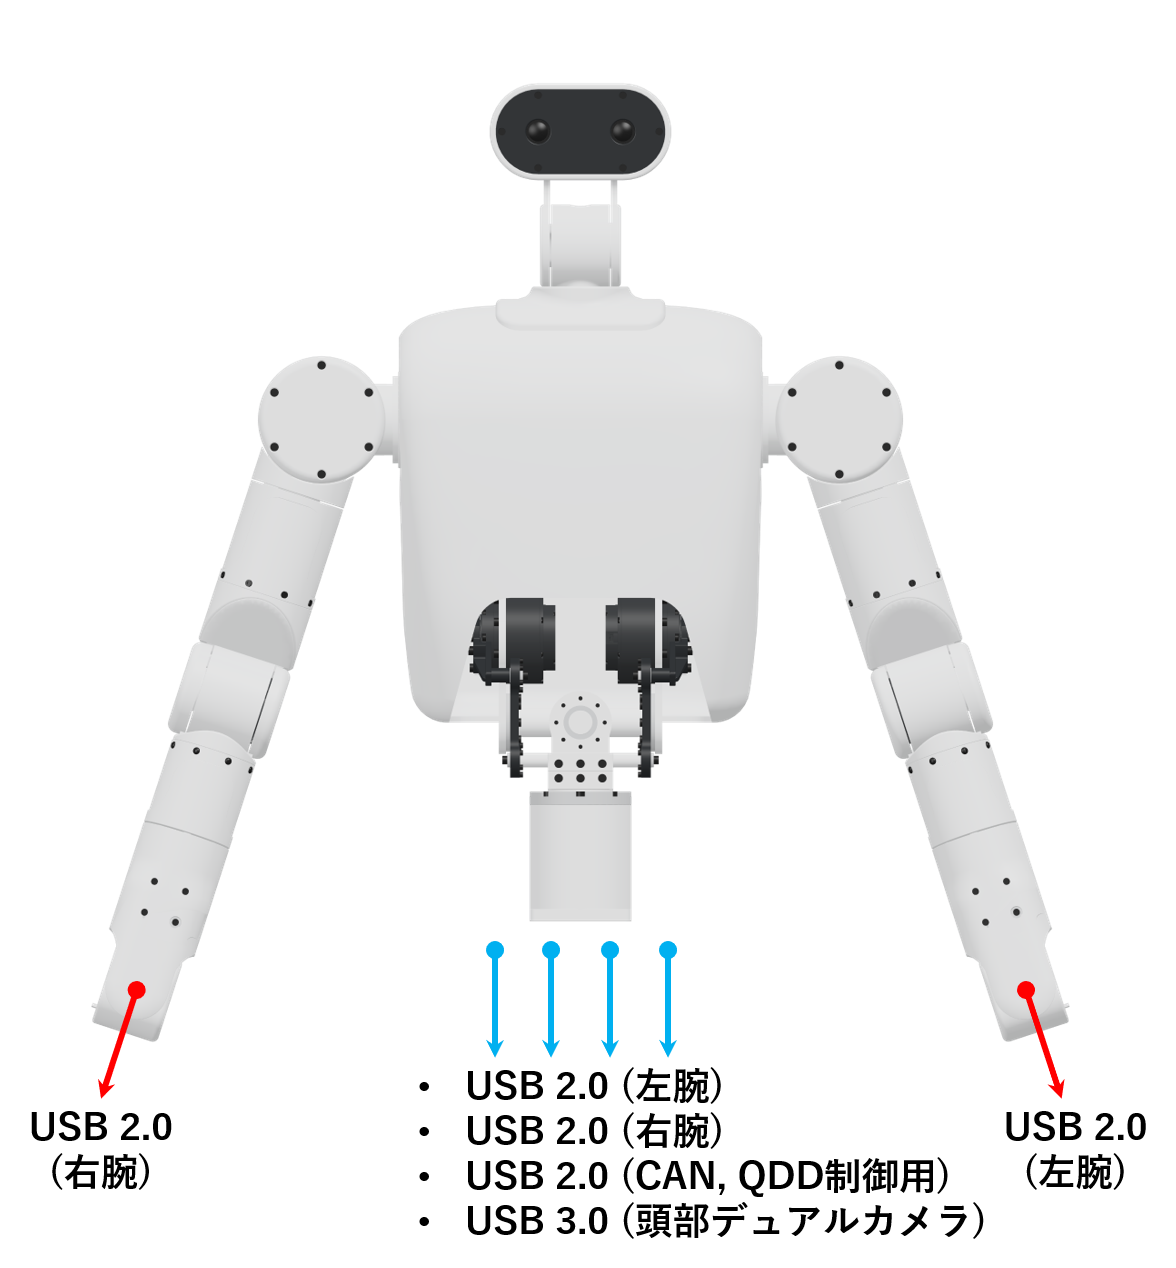
基本構成Jetsonを搭載しない構成では、ロボットから4本のUSB 2.0を引き出し、お客様側のPC等へ接続します。
WITH JETSON
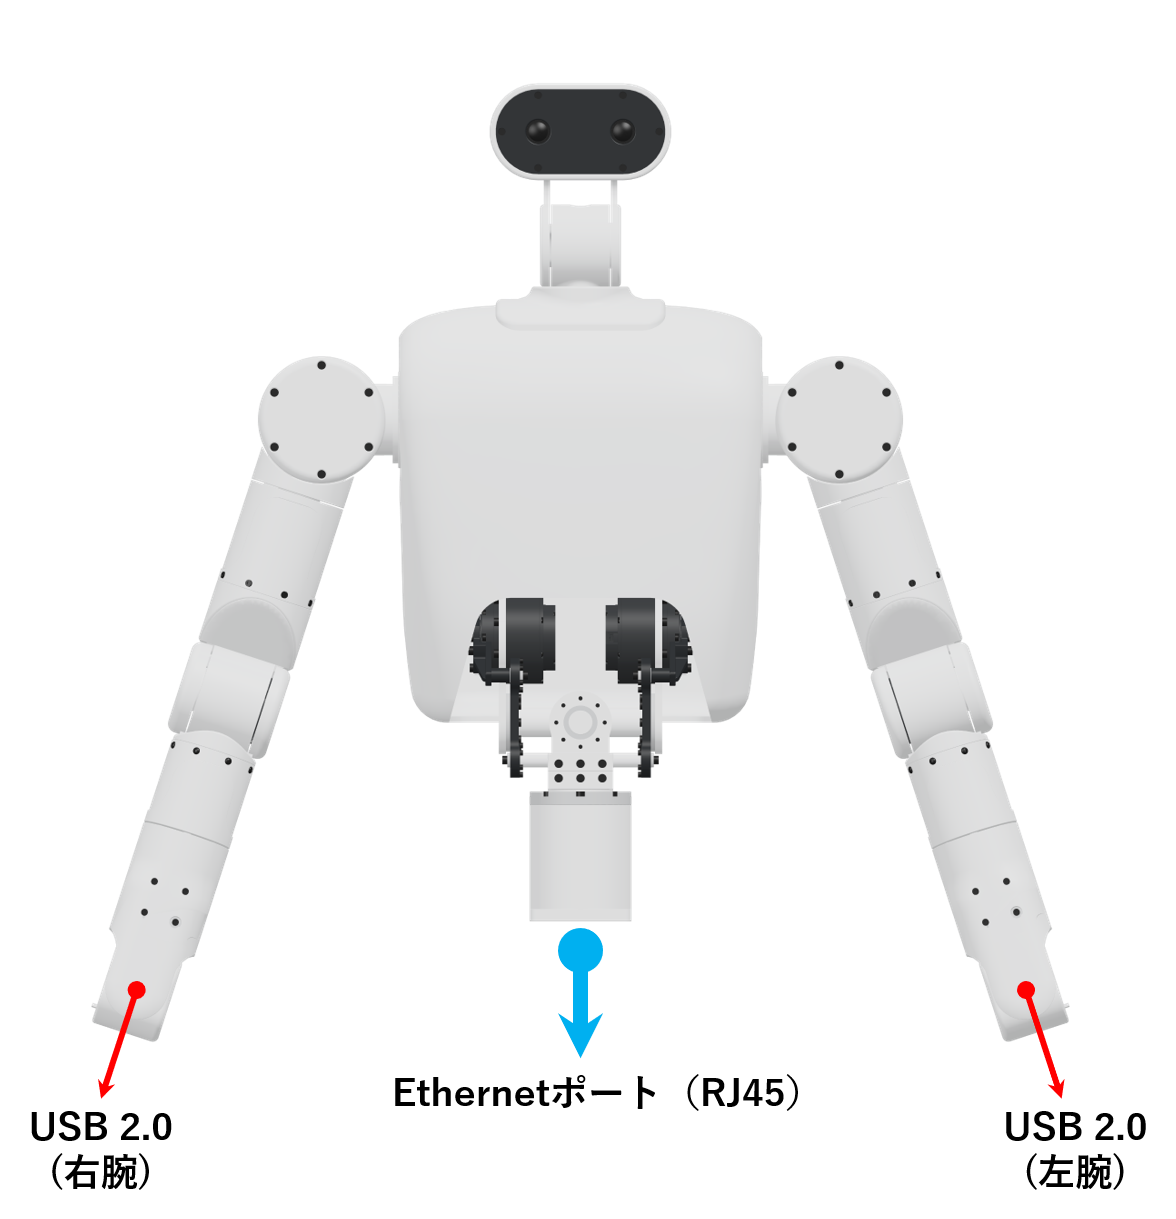
予定仕様左右腕、QDD制御、頭部デュアルカメラのUSB 2.0をロボット内のJetsonへ接続する予定です。
Jetson搭載時の配線構成は予定仕様です。最終仕様は搭載機器や接続条件に応じて確認します。
ADDITIONAL CUSTOMIZATION
04 / MOTION REFERENCES
各関節の可動域、腰可動部を組み合わせた動作、工場での作業例を動画で確認できます。
JOINT RANGE OF MOTION
FLEXIBLE MOTION
FACTORY USE CASE
動画は開発機による参考動作・作業例です。製品の構成・可動部・制御仕様は、ご要望や開発状況により異なる場合があります。
05 / CONTACT
用途、設置条件、ハンド、センサー、外部機器との接続方法を確認し、実際の運用に必要な構成と正式なお見積りを整理します。